
ドローンの高度、対気速度、飛行制御用の UAV 圧力センサー選択ガイド
日付:2026-09-24
高度 5,000 フィートでは、10 hPa の気圧誤差は、およそ 84 メートルの高度誤差に相当します。固定翼 UAV による地形追従飛行ミッションの場合、そのマージンがクリーンな通過と制御された衝突の差となります。 UAV 圧力センサーは、航空機が大気圏のどこにあるかを飛行管制官に伝える機器であり、正しいセンサーの選択は、データシートのマーケティングではなく、測定可能な仕様に基づいて行う必要があります。
UAV 圧力センサーが実際に測定するもの
UAV 圧力センサーは、気圧高度、対気速度、垂直速度という 3 つの主要な測定値を提供します。各測定には異なるセンサー構成が必要ですが、設計プロセスの早い段階でこれらの機能を分離することで、統合作業にかかる数か月を節約できます。
気圧高度は絶対圧力センサーから得られます。フライト コントローラーは、標準大気モデルを使用して、静的なポート圧力を高度に変換します。 110kPa のフルスケール範囲の絶対センサーは、海面から約 10,000 メートルまでをカバーし、ほとんどの商用 UAV 運用には十分です。
対気速度は差圧センサーを使用します。ピトー管は前進運動により低圧を生成し、センサーは静止ポートとピトー管の間の圧力ギャップを読み取ります。結果として生じるデルタ圧力は対気速度の二乗に比例します。巡航速度が 10 m/s 未満のドローンの場合、その速度でのデルタ圧力はわずか数百パスカルであるため、フルスケール範囲が 1 kPa 未満の微圧力センサーが不可欠です。
垂直速度は通常、高度信号を微分することによって導出されます。一部のフライト コントローラーでは、ノイズを抑制するために圧力センサーと慣性測定ユニットを組み合わせていますが、依然として圧力センサーが主要なデータ ソースです。
地面効果の検出も別の使用例です。 UAV が着陸面に近づくと、ローター ウォッシュの下の圧力プロファイルが変化します。 0 ~ 0.5 kPa の範囲と高速応答時間の差動センサーは、スムーズなタッチダウン アルゴリズムに必要なデータを提供します。
| 機能 | センサーの種類 | 代表的な範囲 | 出力フォーマット | 重要な仕様 |
| 気圧高度 | 絶対 | 30~110kPa | デジタル I2C | 長期ドリフトが少ない |
| 対気速度 | ディファレンシャル | 0~1kPa | アナログまたはデジタル | 低域感度 |
| 垂直速度 | 絶対 | 30~110kPa | デジタル | 低ノイズ密度 |
| 地面効果の検出 | ディファレンシャル | 0~0.5kPa | アナログ | 速い応答時間 |
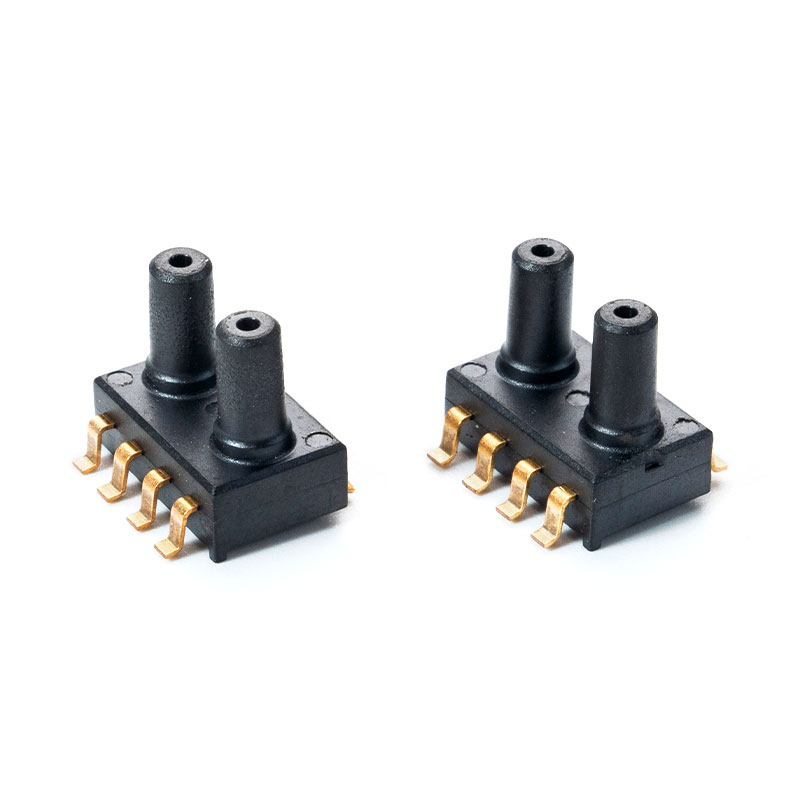
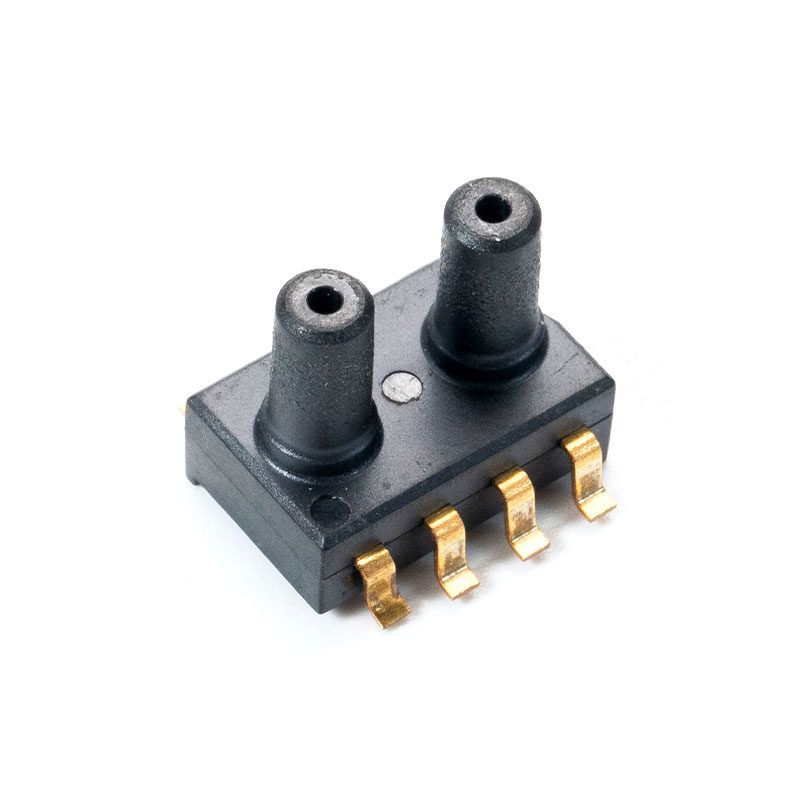
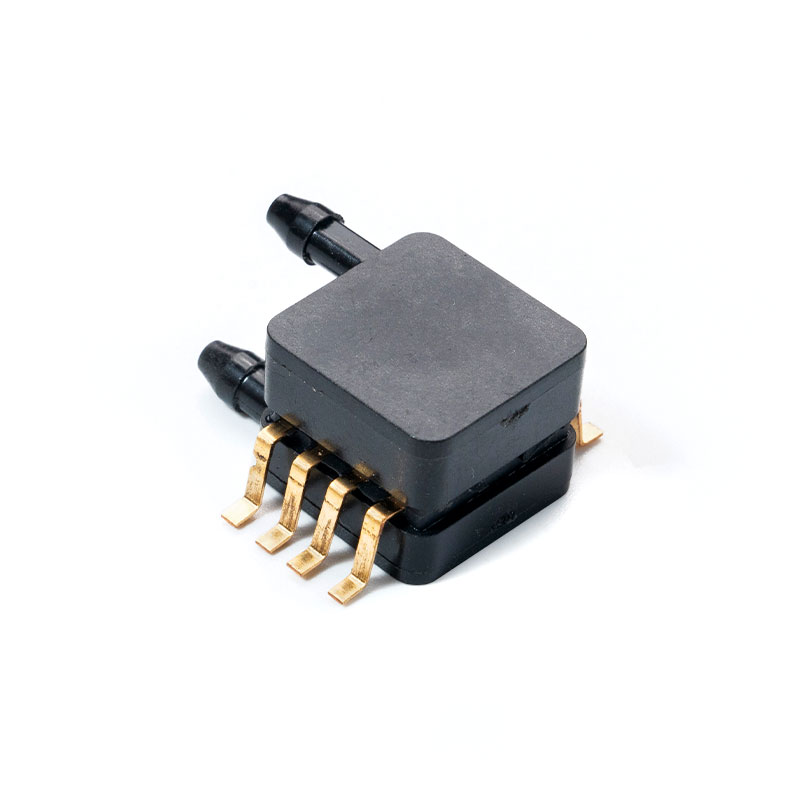
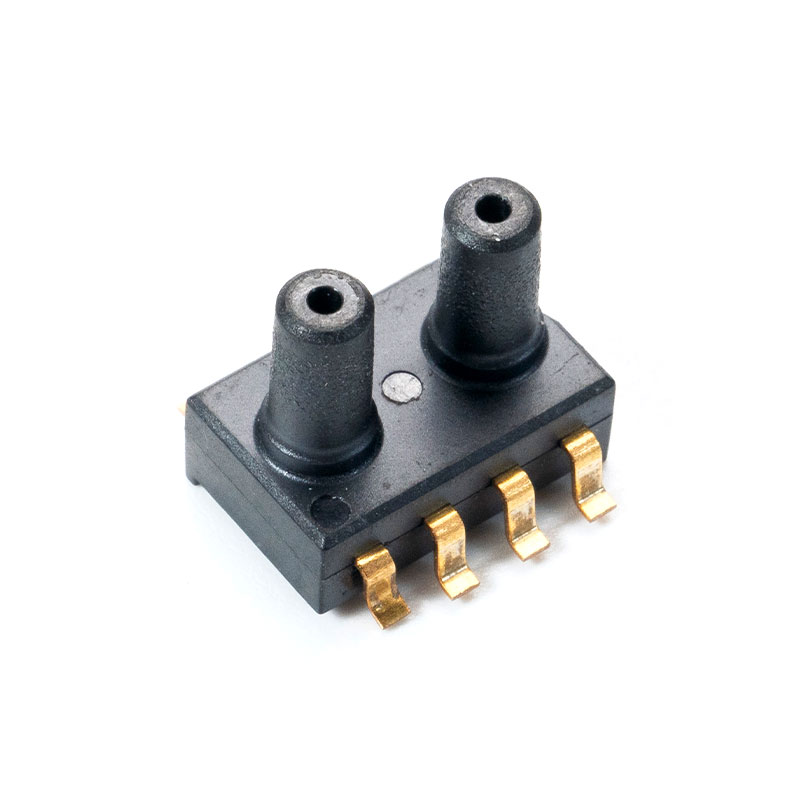
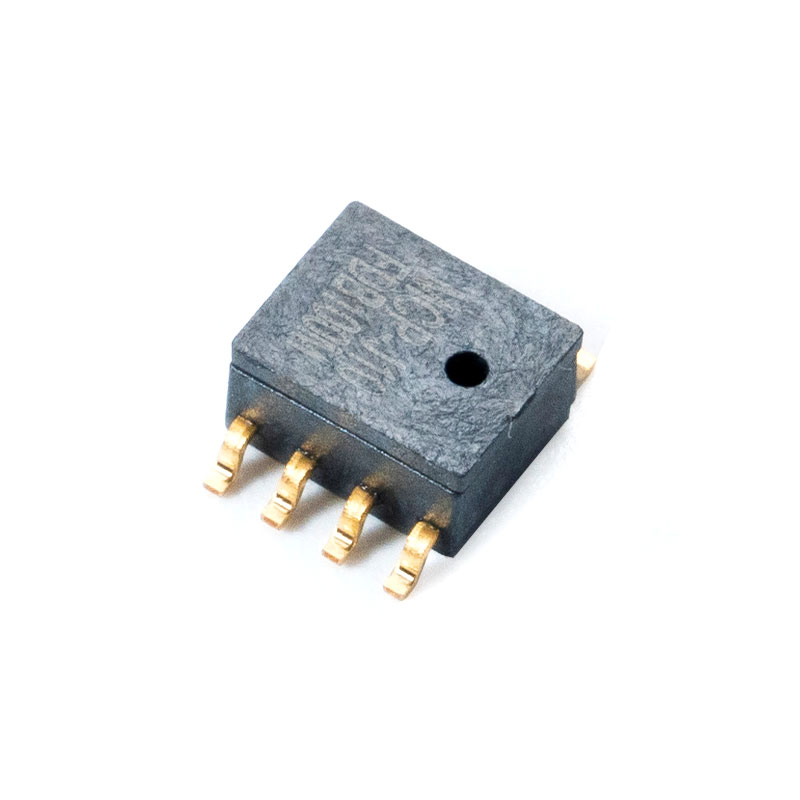
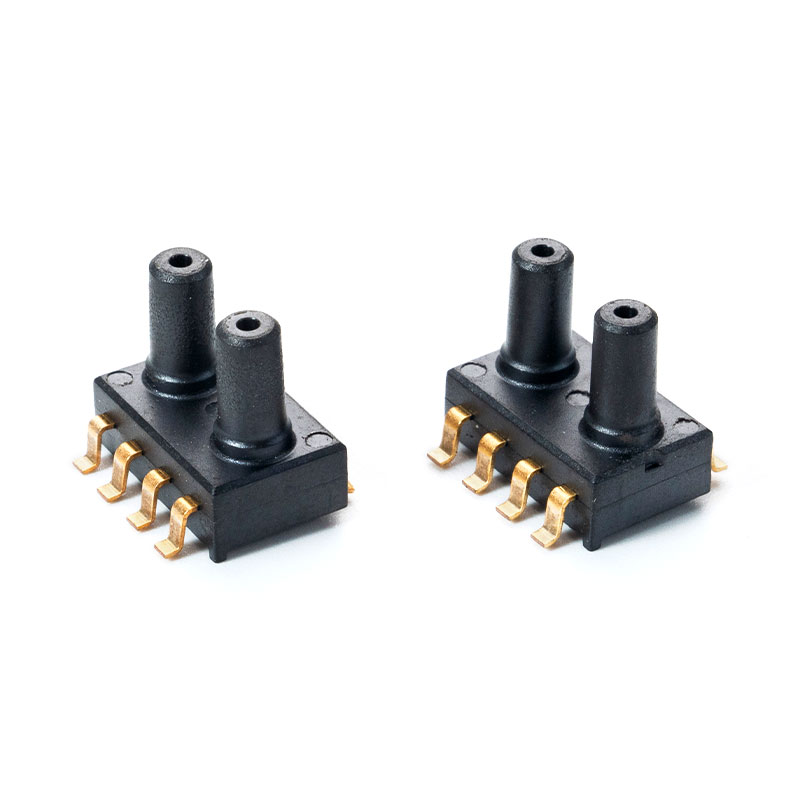 MCP-H21 ドローン用圧力センサー 説明 MCP-H21 シリーズは、信号増幅、非線形性、および温度補償を統合したデュアル ポートを備えた小型パッケージ (SOP) です。 製品を見る→
ドローン設計に重要な 5 つのマイクロ圧力センサーの仕様
圧力センサーがドローンで本当に機能するかどうかは、測定範囲、精度、出力形式、パッケージ、熱安定性の 5 つの仕様によって決まります。 PCB レイアウトを開始する前に、これら 5 つの値をロックしてください。
- 測定範囲 - 高度の場合、絶対範囲は 30 ~ 110 kPa をカバーする必要があります。対気速度の場合、予想される飛行エンベロープがフルスケールの 50 ~ 70 パーセントを使用するように、差動範囲のサイズを設定する必要があります。
- 精度 - 高度維持には 0.2% のフルスケール出力仕様で十分ですが、直線性よりもオフセット誤差の方が重要です。基準基準における 0.1 パーセントの FSS オフセットにより、数メートルの見かけの高度誤差が生じます。
- 出力フォーマット - デジタル I2C により配線が簡素化され、フライト コントローラーから補償アルゴリズムが削除されます。アナログ出力は、高分解能 ADC とクリーンなアナログ フロントエンドを備えたカスタム オートパイロット ボードに引き続き役立ちます。
- パッケージ - 量産フライト コントローラーには表面実装 (SOP) パッケージングが必須です。 DIP または SIP パッケージはベンチトップ テストには機能しますが、量産ドローンの組み立てではほとんど使用されません。
- 熱安定性 - 複数の温度ポイントでの工場での熱補償により、動作範囲全体にわたって精度が安定します。
の 差圧センサーの精度 MemsTech MCPh20 および MCPh21 ファミリが提供するこの製品は、マルチローターおよび固定翼プラットフォームでの対気速度と地面効果の測定に直接適合します。
 DPT-R8 マイクロ圧力センサー はじめに この文書の主題は、ハネウェル ABP シリーズ圧力センサーに基づく差圧トランスミッタの機能特性です。 製品を見る→
デジタル出力とアナログ出力: フライト コントローラーのインターフェイスの選択
デジタル I2C 出力は、キャリブレーションのワークロードをフライト コントローラーから外すため、UAV 圧力センサーのデフォルトになりました。生のセンサー データを必要とするカスタム オートパイロット設計では、アナログ出力が依然として重要です。
デジタル I2C センサーは、校正された圧力と温度のデータを直接提供するため、プロセッサーの負荷が軽減され、高精度のアナログ フロントエンドが不要になります。フライト コントローラーは、キャリブレーション計算を実行せずに、補正された値を読み取ります。これは、コンパクトな UAV フライト スタックで信頼性の高い高度と対気速度データを取得する最も簡単な方法です。
アナログ センサーは、圧力に直線的に比例する電圧を出力します。オートパイロットに安定した基準電圧を備えた 16 ビット ADC がすでに搭載されている場合は、アナログ センサーにより遅延を短縮できます。ただし、特に 4 つ以上の ESC を備えたマルチローター構成では、大電流モーター ドライブからの ESC スイッチング ノイズにより、アナログ圧力測定値が破損する可能性があります。レイテンシも差別化要因の 1 つです。デジタル I2C センサーは通常 1 kHz で報告しますが、これはほとんどのフライト コントローラーにとって十分な速度です。アナログ センサーは、値が出力ピンに即座に表示されるため、プロトコル レイテンシが本質的にゼロです。
- デジタル I2C - 2 線バス、内蔵温度補償、低い EMI 感度、コンパクトなスタックでのシンプルな配線。
- アナログ電圧 - 単一出力ピン、外部 ADC が必要、校正曲線を完全に制御、シンプルな設計で部品コストを削減。
温度ドリフト: 高度誤差の隠れた原因
UAV システムにおける気圧高度誤差の主な原因は、センサー ダイ自体ではなく温度ドリフトです。気温は 1,000 メートル上昇するごとに摂氏約 6.5 度低下し、パッケージ温度の変化に応じてセンサーのゼロ点オフセットがシフトします。
補正を行わないと、摂氏 10 度の変動でオフセットがシフトし、見かけの高度誤差が数十メートル発生する可能性があります。工場出荷時の校正では、低温および高温の温度点でゼロ点およびフルスケール補正を実行し、その後、長い浸漬期間にわたる安定性を検証することでこの問題を解決します。
MemsTech は出荷前にこのプロセスをすべての製品に適用しています。そのため、0.2 パーセントの FSS 仕様が机上だけでなく実際の飛行条件にも適用されます。
量産型 UAV のパッケージング、統合、およびサプライ チェーンの要素
表面実装パッケージは、ドローンの大量生産の決定要因となります。 SOP パッケージは自動ピックアンドプレースをサポートし、基板面積を削減し、DIP アセンブリの速度を低下させる基板スルーホールはんだ付けステップを排除します。
生産量が 10,000 ユニットを超える場合、パッケージングの選択は組み立ての歩留まりとコストに直接影響します。 DIP および SIP パッケージは、ベンチ プロトタイピングには引き続き便利ですが、生産ラインにサイクル タイムと手作業が追加されます。 MCPV5xxx シリーズのような表面実装用に設計されたセンサーは、最新のリフローはんだ付けプロファイルとシームレスに統合されます。
生産用のセンサーを調達する場合、データシートと同じくらいサプライヤーの社内能力が重要です。 MemsTech は、2,000 平方メートルの標準化された施設全体で、パッケージング、ワイヤ ボンディング、溶接、温度補償、校正、ドリフト テストを社内で実行しています。これは、バッチ間の一貫性が外部の下請け業者に依存しないことを意味します。
の practical implication is simple: a manufacturing-focused supplier produces more consistent UAV sensors than a trading company that sources from multiple foundries. For a detailed technical breakdown, refer to this MEMS圧力センサー技術の包括的なガイド .
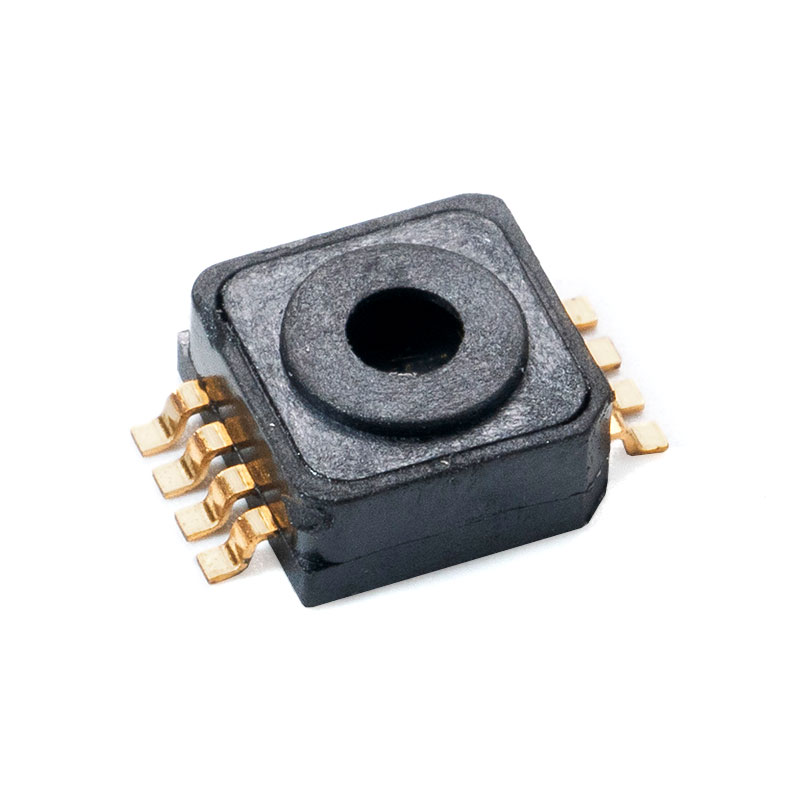
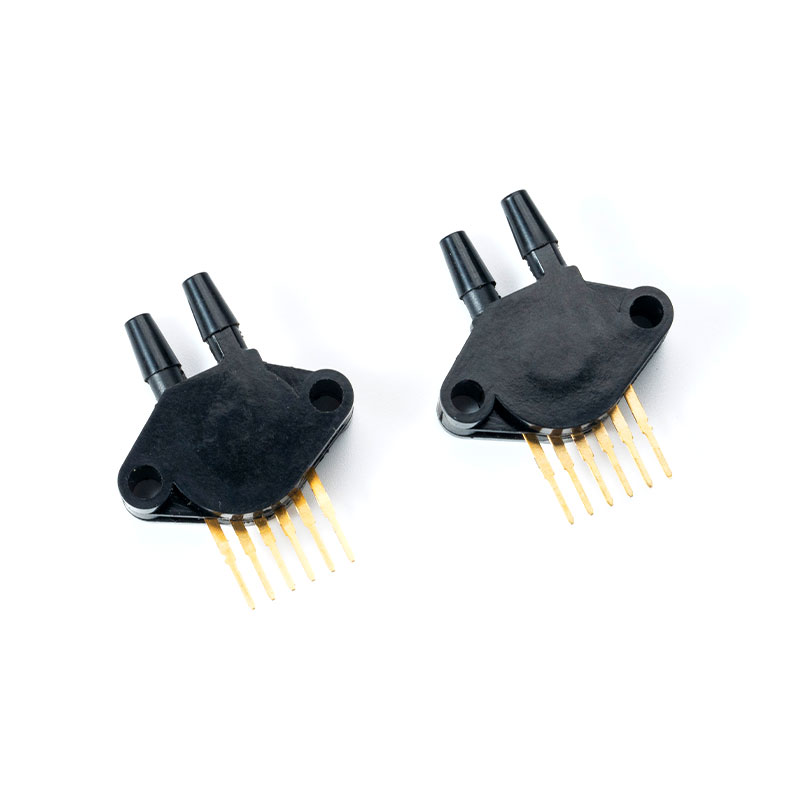 MCP5700DP 産業用圧力センサー の MCP5XXXDP series has an integrated silicon pressure sensor Signal conditioning, temperature compensation, and calibration 製品を見る→
UAV 圧力センサーに関するよくある質問
UAV 高度計にはどの圧力センサー範囲を選択すればよいですか?
動作高度ウィンドウ全体をカバーする範囲を持つ絶対圧力センサーを選択してください。 30 ~ 110 kPa のセンサーは、海面から約 10,000 メートルまでをカバーします。ドローンが 6,000 メートル未満で飛行する場合、30 ~ 90 kPa の範囲を狭くすると解像度が向上します。
ドローンにはデジタルまたはアナログの圧力センサーを使用する必要がありますか?
校正されたデータによりプロセッサの負荷が軽減され、配線が簡素化されるため、ほとんどのフライト コントローラーにはデジタル I2C センサーを使用してください。オートパイロットに高分解能 ADC が搭載されており、ノイズ バジェットがセンサー近くのアナログ フロントエンドを許容する場合にのみ、アナログ出力を選択してください。
MemsTech MCPh21 圧力センサーの精度はどのくらいですか?
の MCPh21 is rated at 0.2 percent full-scale output accuracy. It is a digital output sensor with I2C compatibility, suitable for barometric altitude and airspeed measurements in compact UAV systems.
同じ圧力センサーで高度と対気速度の両方を測定できますか?
単一の絶対圧力センサーは高度を処理しますが、対気速度には差圧構成が必要です。一部の UAV 設計では、2 つのセンサーを使用します。1 つは高度用の絶対センサー、もう 1 つはピトー管対気速度測定用の差動センサーです。
メムズ Techはこの分野に特化しています 14 年以上にわたって圧力センサーを開発してきました。
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden、No.2008 Taihu East Avenue、新呉区、無錫、江蘇省、中国
著作権 © 2025 by無錫メムズテック株式会社 Rights Reserved.
カスタム MEMS 圧力センサー メーカー
